Özel makine ve hat otomasyonu
Montaj istasyonları, üretim hatları, kalite kontrol standları ve sızdırmazlık test cihazları tasarlayıp imal ediyoruz. Yeni ekipmanı mevcut hattınıza entegre ediyoruz.
BRO YP100
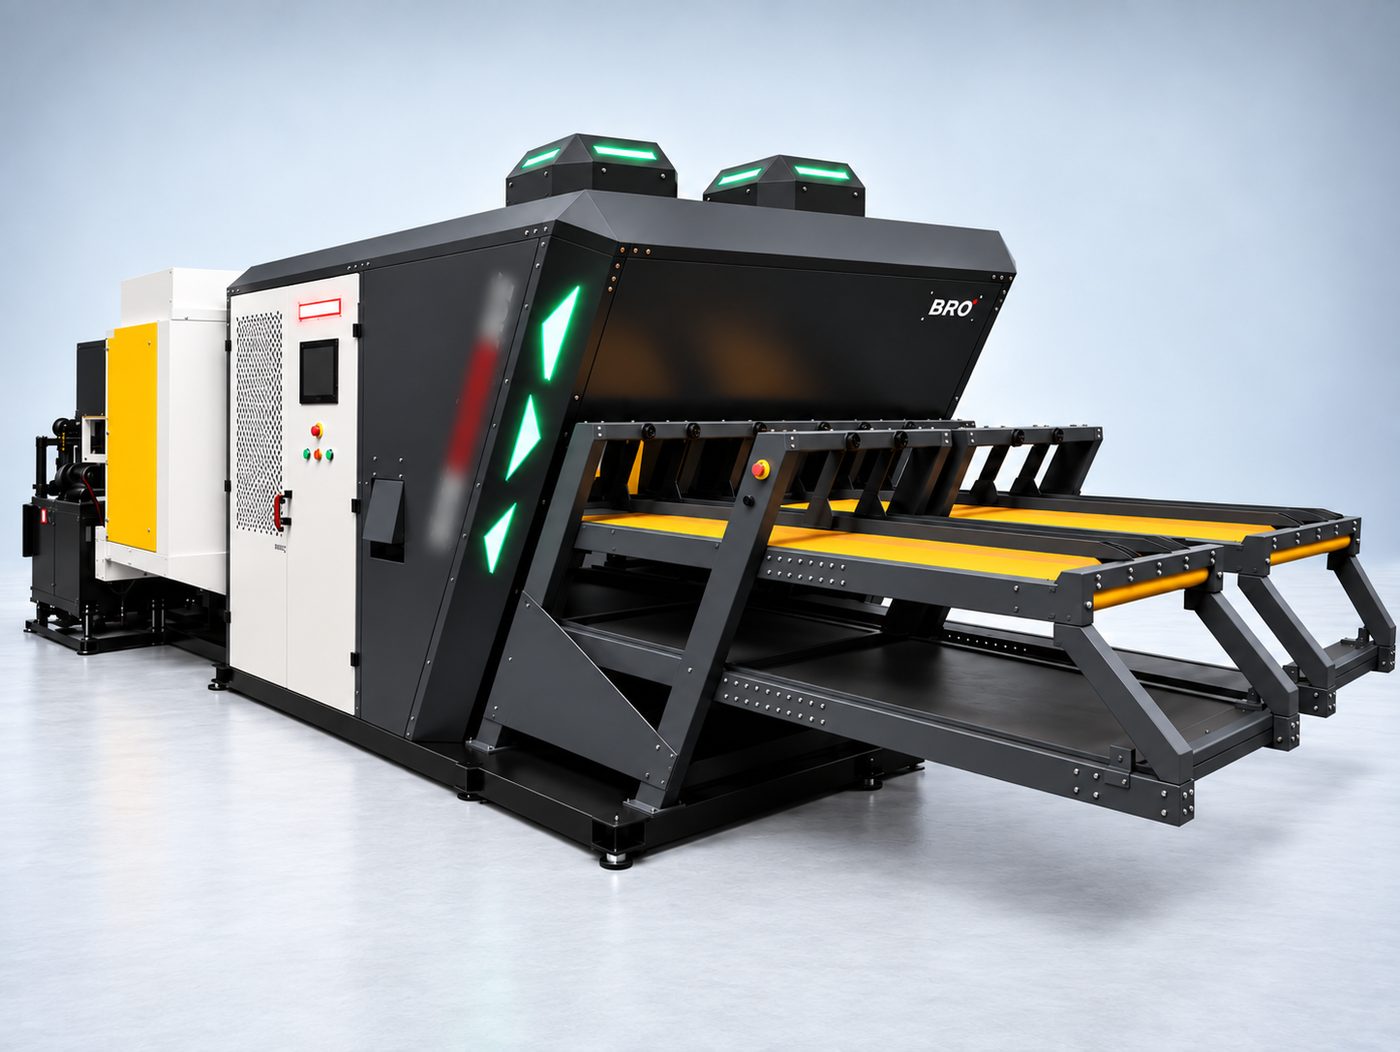
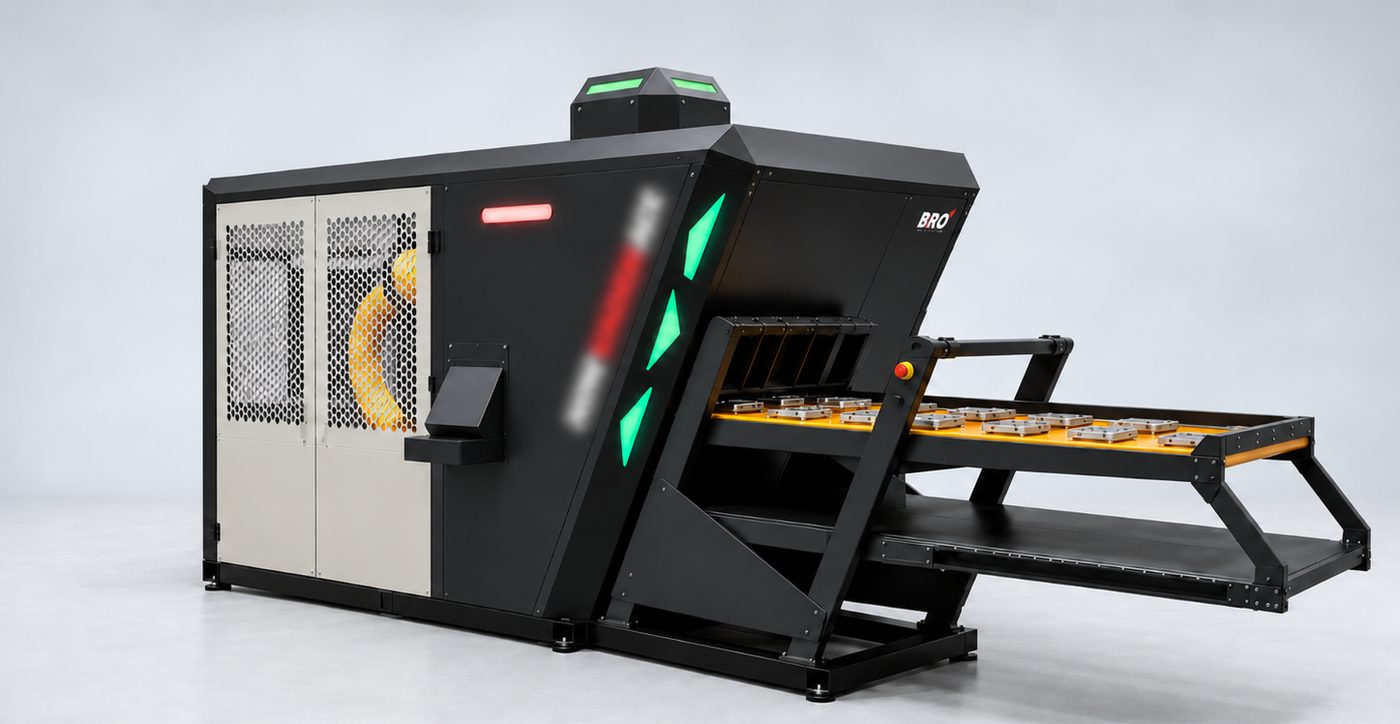
Kamera parçanın konumunu ve yönünü bulur, robot tezgâha yükler ve işlenen parçayı boşaltır. Tek ana şase üzerinde tek veya çift CNC için yapılandırılır.
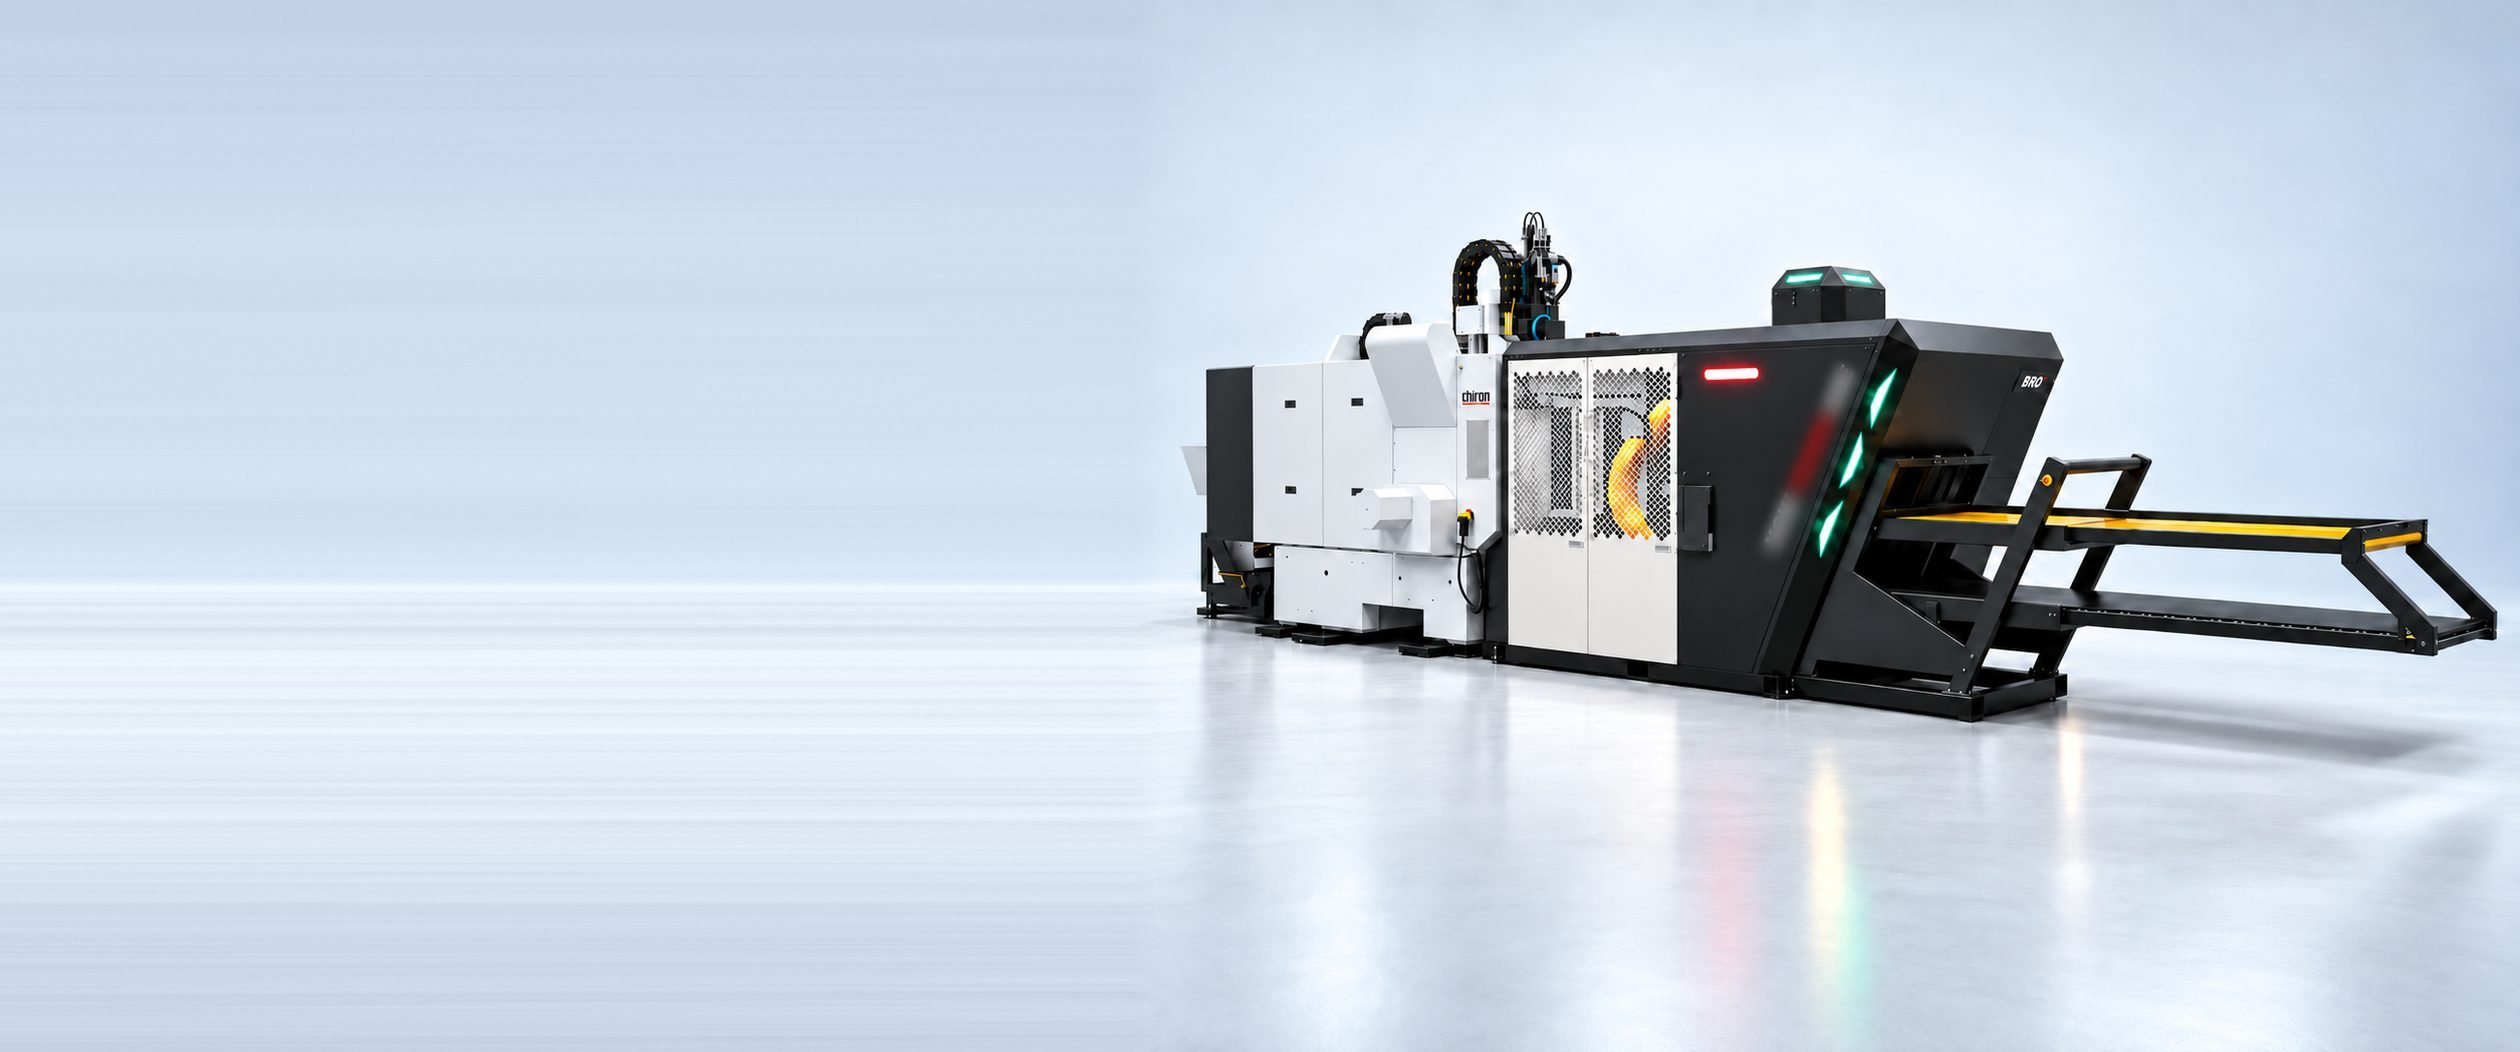
YP100, konsept render. Gerçek müşteri kurulumudur.
01 / 04 · Noktalara dokunarak bileşenleri görün
Kamera ve aydınlatma
Parçanın konumunu ve yönünü okur, robota koordinat verir.
Konstrüksiyon, fikstür ve robot tutucu tasarımı; imalat ve montaj.
Robot seçimi, hücre yerleşimi, programlama ve devreye alma.
Konum ve yön tespiti, parça varlık ve doğrulama kontrolleri.
Pano, PLC, güvenlik ve tezgâhlarla haberleşme.
Ana ürün
Tezgâh başında parça takıp sökmek, operatörü makinanın çevrimine bağlar. YP100 bu tekrarlı işi robota devreder.
Kamera parçanın konumunu ve yönünü okur; robot parçayı buna göre kavrar. Böylece besleme, parçanın her seferinde aynı noktaya dizilmesine bağlı kalmaz.
Teknik kapsam
Çalışma akışı
Besleme
Ham parçalar konveyör, çekmece veya fikstür üzerinden hücreye girer.
Tespit
Kamera parçayı görür; kavrama için konumu ve açıyı belirler.
Kavrama
Robot, parçaya özel tutucuyla parçayı doğru yönde alır.
Yükleme
Parça aynaya veya fikstüre yerleştirilir, tezgâh işlemeye başlar.
Boşaltma
İşlenen parça alınır; çıkış alanına veya sonraki operasyona bırakılır.
Ortak platform
Şemalar ilkeyi gösterir. Gerçek yerleşim tezgâhınıza ve alanınıza göre çizilir.
Tezgâh yapılandırması
Besleme yöntemi
Bir robot, bir tezgâhı besler.
Parçalar konveyörle gelir; kamera konum ve yönü okur.
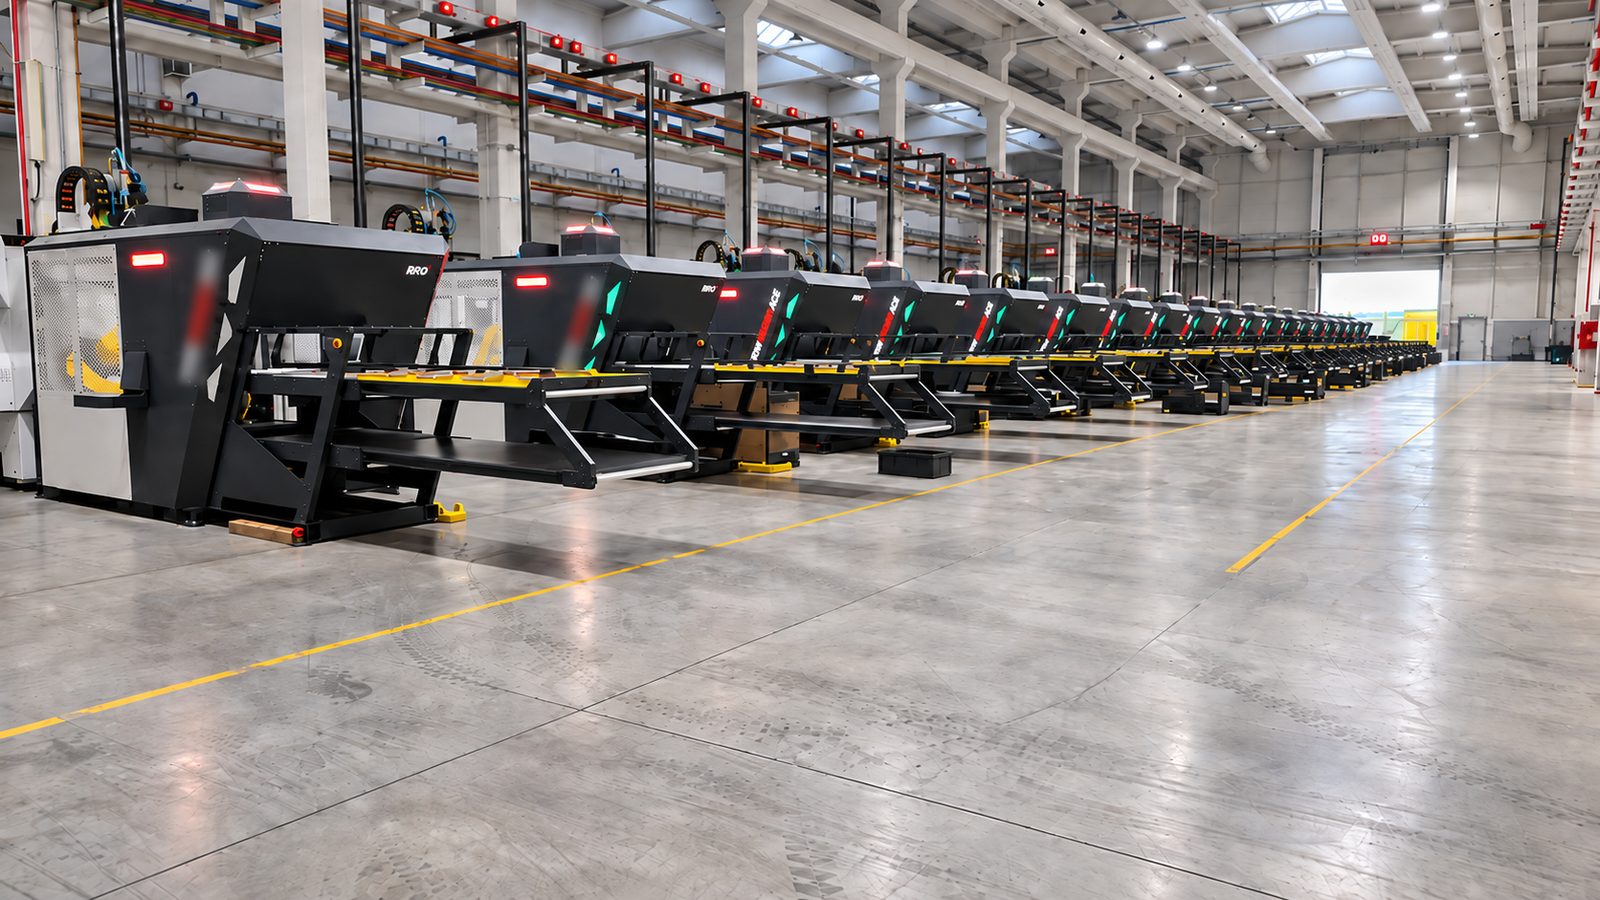
Özel makina ve hat otomasyonu
Her üretim problemi bir robot hücresiyle çözülmez. Montaj, kontrol, taşıma veya özel proses istasyonlarını sıfırdan tasarlıyor, üretiyor ve mevcut hattınıza bağlıyoruz.
Prosesinize özel, tek işe odaklanan istasyonlar.
Tezgâh, robot ve konveyörleri tek akışta birleştirme.
Yatırım soruları
Hedefimiz bu. Uygunluğu tezgâhın kapı ve ayna/fikstür kontrolü, haberleşme imkânı ve hücre için ayrılabilecek alan belirler. Tezgâh modelini ve yerleşim fotoğraflarını görerek değerlendiriyoruz.
Yeni parça için tutucu, kamera tanımı ve robot programı uyarlanır. Sık değişen ürünlerde robot tutucu değiştirici geçişi kolaylaştırır.
Parça geometrisi ve ağırlığı, tezgâh sayısı, operasyon akışı (OP10–OP20 veya bağımsız), besleme düzeni, tutucu sayısı ile güvenlik ve yerleşim gereksinimleri.
Aynı ekip özel makina ve hat otomasyonu tarafında çalışır; çözüm YP100 platformunu genişletmek de olabilir, sıfırdan bir makina da.
Üretim tesisleri için robotlu sistemler, özel makineler ve otomasyon hatları tasarlıyor, imal ediyor ve devreye alıyoruz. Dilovası KOBİ OSB’deki 2.000 m² kapalı tesisimizde kaynaklı imalat, mekanik montaj, elektrik panosu ve robot entegrasyonu çalışmaları yürütüyoruz.
Montaj istasyonları, üretim hatları, kalite kontrol standları ve sızdırmazlık test cihazları tasarlayıp imal ediyoruz. Yeni ekipmanı mevcut hattınıza entegre ediyoruz.
Parçaların istasyonlar arasında taşınması, dizilmesi, paketlenmesi ve palete yerleştirilmesi için robotlu sistemler geliştiriyoruz.
Kaynak, lazer markalama, kesme, zımparalama, polisaj, çapak alma ve sızdırmazlık malzemesi uygulama işlemleri için robotlu hücreler geliştiriyoruz.
CNC, abkant, pres ve enjeksiyon uygulamalarında parça besleme ve alma sistemleri kuruyoruz. Görüntü işlemeyi parça konumu ve yönü tespiti ile kamera tabanlı kontrollerde kullanıyoruz.
İstanbul · Otomotiv
Otomotiv parçalarını CNC tezgâhına yükleyen ve işlenen parçaları tahliye eden bir hücre geliştirdik. Kamera konveyördeki parçanın konumunu belirliyor. Operatör parça değişimini ürün kayıt sistemi üzerinden yönetiyor.
Kocaeli · Ev aletleri
Ev aletleri üzerindeki bilgilendirme yazılarını uygulamak için robotlu lazer markalama hücresi geliştirdik. Robot, parçanın konumunu ve açısını markalama işlemi için ayarlıyor.
Tekirdağ · Üretim otomasyonu
Enjeksiyondan çıkan ürünleri taşıyan, tezgâha besleyen, mekanik montaj ve paletleme işlemlerini yapan iki robotlu sistemi fabrikanın üretim akışına entegre ettik.
Parçayı, tezgâhı ve üretim akışını inceliyoruz. Hücre yerleşimini, robotu, tutucuyu ve besleme yöntemini projeye göre belirliyoruz.
Onaylanan tasarımın imalatını, mekanik montajını, elektrik panosunu ve yazılım çalışmalarını yürütüyoruz.
Sistemi sahada mevcut ekipmanla entegre ediyor ve üretim koşullarında çalışmasını kontrol ediyoruz.
İletişim
Parçanızı ve tezgâhınızı anlatın; YP100'ün uygun olup olmadığını ya da özel bir çözüm gerekip gerekmediğini birlikte netleştirelim.